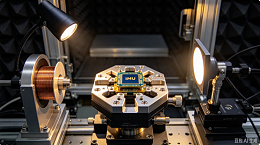
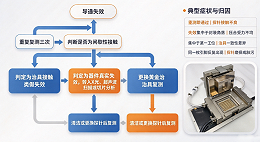
IMU、CMOS 图像传感器、ToF/SPAD、毫米波雷达、霍尔、MEMS 压力与触觉、温湿度、超声波——八类感知芯片的封装各异,测试项也各不相同。真正决定量产数据可信度的,往往是那个被当作配件的测试座。
|
一台人形机器人身上的感知芯片,数量往往是算力芯片的数倍。它们单颗价格不高,但任何一颗在整机阶段失效,代价都不止于器件本身——返修、停线,甚至现场安全事故。这让感知芯片的测试强度普遍高于同价位的普通数字芯片:成品测试要做电学与物理量的双重验证,可靠性试验要叠加温度、湿度、机械与静电应力,出厂前还要完成一次针对敏感元件的标定。 |
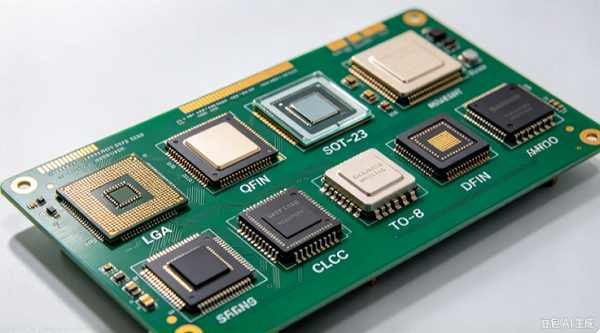
感知芯片的封装选择,本质上是在"体积、气密、光学与声学通路、应力隔离"之间做取舍。没有一种封装能同时满足全部诉求,因此同一品类在不同应用场景下的封装形态往往并不统一。
|
感知品类 |
主流封装形态 |
封装带来的关键测试约束 |
|
IMU(加速度/陀螺) |
LGA 14/24 pin、QFN、部分 WLCSP |
塑封与基板应力会改变零偏;接触压力必须可控 |
|
CMOS 图像传感器 |
COB、CLCC、PLCC、iBGA、CSP |
需要光学通路与暗场环境;感光面不可划伤、不可沾污 |
|
ToF / SPAD 阵列 |
BGA、FC-BGA、CSP、COB |
光子计数对杂散光极敏感;需暗箱与标准反射靶 |
|
毫米波雷达芯片 |
eWLB / FOWLP 扇出、BGA、AiP 封装 |
77/79GHz 需屏蔽与稳相;天线在封装内,无法后调 |
|
霍尔磁传感器 |
SOT-23、SOT-89、SIP-3L、DFN、TO-92 |
治具材料不能带磁性;需精确磁场源 |
|
MEMS 压力 / 触觉 |
LGA(带压力孔)、DFN、SOP-8、DIP、TO-8 金属壳 |
压力孔不能被堵塞;气密接口直接决定测量误差 |
|
温湿度传感器 |
DFN-6/8(带透气窗)、LGA、SOT-23 |
透气窗需暴露于恒湿气流;封装吸湿影响读数 |
|
超声波感知芯片 |
QFN、BGA;PMUT 用 WLCSP/BGA |
声学耦合与背衬决定灵敏度;需声学隔离腔 |
这张表透露的信息比"哪种封装更先进"更重要:封装决定了测试座必须为芯片让出什么通路 。带光学窗口的 CLCC 与带压力孔的 LGA,在治具设计上是两类完全不同的产品;而 eWLB 扇出封装的雷达芯片,天线与芯片一体成型,测试时只能通过辐射场验证,无法像传统 BGA 那样仅凭电学通路判定好坏。
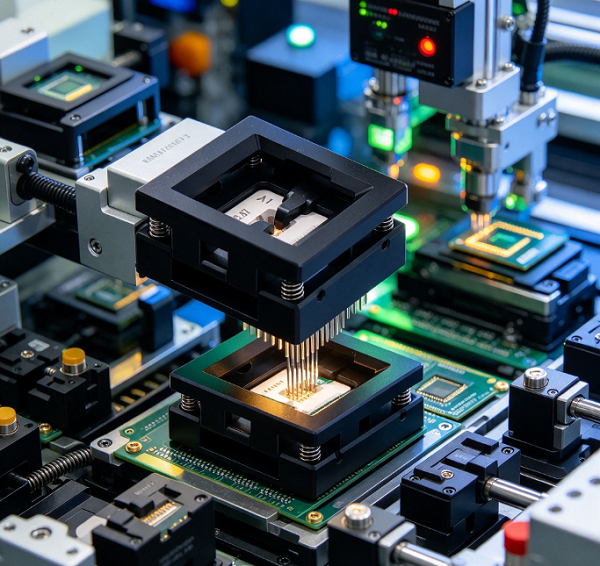
成品测试(Final Test)承担量产筛检职责:在最短测试时间内,把结构与参数已经偏离的芯片挑出来。对感知芯片而言,这一环节通常被拆成"电学基线"与"物理量激励"两段。
开短路(Continuity / Open-Short)、引脚漏电(IIL/IIH)、静态与动态功耗(IDD/ICC)、数字接口通信(I²C/SPI 读写与 CRC)、内部基准与 LDO 输出、OTP 与寄存器读写,以及模拟前端的偏置点与共模范围检查。这一段通常只占整体测试时间的两到三成,却是所有后续判断的地基——接触不良造成的假失效,绝大多数在这里就以开短路或通信失败的形式暴露。
产线不可能为每一颗芯片配转台或光学暗箱,行业普遍采用"电气等效 + 抽样物理激励"的组合:IMU 用芯片内置自检电极施加静电激励,验证质量块可动与信号链完整;CIS 与 ToF 在暗场与均匀光两个条件下读取暗电流、坏点与响应一致性;霍尔器件在固定磁场工位读取灵敏度与极性;压力芯片用精密气源做零点与满量程的单点核验;温湿度芯片在恒温恒湿腔内读取单点湿度。全项标定留给下一道工序,FT 只回答一个问题:这颗芯片是否具备被标定的资格。
一个常被低估的细节:多工位并测时,各工位之间的机械公差会直接转化为参数离散。当同批芯片的零偏分布出现"按工位分簇"的现象,问题通常不在芯片,而在测试座的浮动量与探针行程不一致。
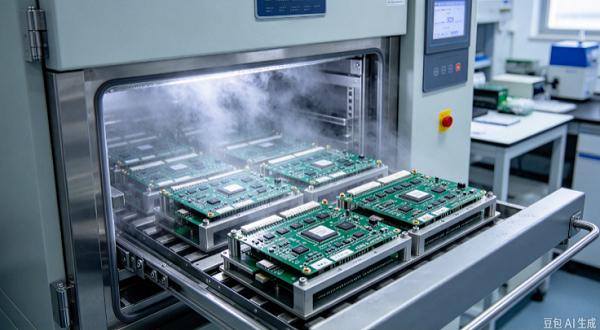
可靠性验证(Qualification)不追求速度,追求的是结论能否被客户与认证机构接受。消费级产品通常参照 JEDEC 体系,车规与机器人关节模组则要叠加 AEC 系列要求。
常见验证项与依据
高温工作寿命 HTOL:JESD22-A108 | 温度循环 TC:JESD22-A104 | 高温高湿偏置 THB:JESD22-A101
加速湿热 HAST:JESD22-A110 / A118 | 高温存储 HTSL:JESD22-A103 | 湿敏等级 MSL:J-STD-020
静电放电:HBM 依 ANSI/ESDA/JEDEC JS-001,CDM 依 JS-002 | 闩锁:JESD78
振动与冲击:JESD22-B103 / B104 | 车规:通用 IC 参照 AEC-Q100,MEMS 传感器 IC 参照 AEC-Q103,多芯片模组参照 AEC-Q104
通过上述项目只是及格线。对感知芯片来说,真正决定成败的是三组"传感器特有"的判据。
零点与灵敏度的时漂。IMU 的零偏在 HTOL 前后允许的漂移量,往往比绝对精度更受整机厂关注,因为它决定标定参数能否在全寿命周期内保持有效。
封装界面的完整性。压力芯片的凝胶、透气膜,温湿度芯片的过滤层,光学器件的盖板玻璃,在温度循环与湿热后是否分层、堵塞或雾化,只能通过前后对比的物理量读数判断。
应力记忆效应。塑封器件经历回流与温度循环后,内部应力重新分布,表现为迟滞增大或非线性恶化。这类退化在小样本上很难被电学参数捕捉,需要在循环后重做一次多点标定。
这里有一个现实约束:可靠性试验的样本量通常只有几十到几百颗,而测试座工位动辄数十个,两者的接触一致性必须提前验证。否则试验结束后出现的"参数漂移",无法区分是器件老化还是治具磨损。
标定不是复测,它是把出厂参数写进芯片的过程。多数感知芯片内部都有 OTP 或寄存器区,用于保存零偏、灵敏度、温补系数与正交度修正量。标定质量取决于三件事:激励源的精度、工位的可重复性、标定点数量与拟合模型是否匹配芯片的实际输出特性。
不同品类的标定逻辑差异明显。IMU 需要在多个姿态下采集六面数据,解算零偏、标度因数与轴间耦合;CIS 通过均匀光源与暗场计算黑电平、增益与坏点表;ToF 用已知距离的标准反射靶拟合距离偏移与温漂曲线;毫米波雷达在屏蔽箱内用目标模拟器校准通道幅相一致性;霍尔器件在亥姆霍兹线圈内建立磁场—输出曲线,并单独记录磁滞回线;压力芯片用多点压力台阶建立非线性与迟滞补偿表,再叠加温度点做二维拟合;温湿度芯片在恒定湿度点上做单点或双点校准,剩余误差交给片上补偿算法。
行业内有一条不成文的经验:标定的重复性由治具决定,标定的准确度由激励源决定 。激励源可以买,治具只能设计。同一台恒温恒湿箱配两套不同结构的测试座,得到的湿度读数差异可能远大于芯片规格书标注的精度指标——差距不在芯片,在密封与气流。
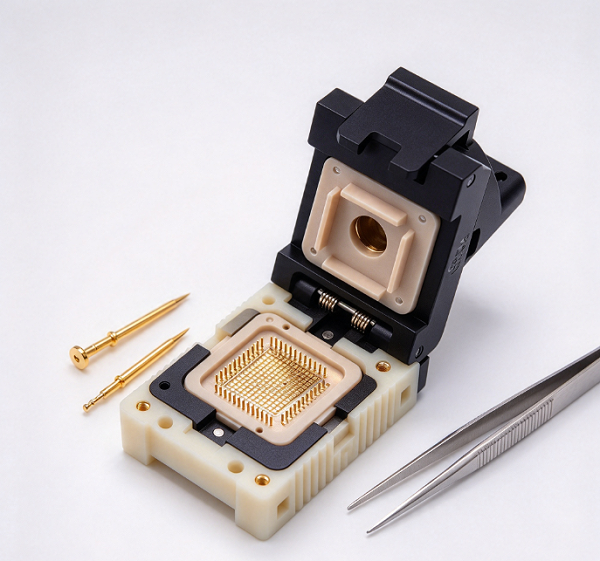
在所有讨论测试方案的场合,传感器芯片/模块测试座通常被当作"配件"。但从数据链角度看,它是唯一同时接触电学通路与物理量通路的部件,因此也是误差最容易累积的地方。
感知芯片功耗低、信号弱,接触电阻的波动会直接进入测量结果。对电流敏感型测试(如霍尔器件的偏置电流、压力芯片的桥臂电阻),四线开尔文连接不是可选项。铍铜镀金探针在镀层厚度与针尖形状上的差异,会表现为接触电阻的不同量级与磨损寿命差异,这也是探针被设计为可更换件的现实原因。
三温测试要求治具材料在 -55℃ 至 +175℃ 区间保持尺寸稳定。PEEK、PPS、PEI、Torlon 与陶瓷基板各有适用区间:PEEK 在耐温与刚性之间较均衡,PEI 尺寸稳定性好,陶瓷基板在高温下形变更小但成本更高。材料选错,表现为高温下对位偏移、探针行程变化,进而出现"温度一到就掉良率"的现象。
双扣式锁紧、翻盖式、Open-top、下压式,对应不同的自动化对接方式与操作节拍。对传感器而言,结构设计还要额外回答三个问题:光学窗口用什么材质与镀膜、压力接口如何保证气密、声学腔如何避免串扰。带压力孔的 QFN 与带透气窗的 DFN,如果在治具上被结构件覆盖,测试结果会呈现为"参数正常但整机异常"的隐蔽失效。
霍尔与磁编码器类芯片的测试座必须使用非磁性材料,附近任何铁磁件都会引入偏置误差。雷达与射频类芯片的测试座则相反,需要屏蔽腔与同轴结构把辐射约束在可控空间内。
深圳市鸿怡电子(HMILU)在这一层的产品线覆盖得比较完整:封装侧从 BGA、QFN/QFP、SOP/SOT、LGA/LCC、DDR 到 FPC 与连接器、IMU 专用座;结构侧提供双扣、翻盖、Open-top、手自一体与多工位并行方案;接触件采用铍铜镀金探针并支持单针更换;材料侧覆盖 PEEK、PPS、PEI、Torlon 与陶瓷;温度侧可提供加热座、制冷座与三温版本,覆盖 -55℃ 至 +175℃ 的常见试验区间;针对光窗、压力孔、声学腔与 RF 同轴等特殊通路,走机加工或开模定制,可按单件起订。对产线而言,这种"标准品 + 定制"的双轨供给意味着:试样阶段不必为每颗芯片等一套模具,量产阶段又能把工位数量与节拍做到与 handler 匹配。
需要说明的是,测试座并不能提升芯片本身的性能。它能做的是把测量误差压到不干扰判定的程度——这恰恰是感知芯片测试中最难量化的部分。
1. 先定判据,再选治具。 明确哪些参数进入 FT、哪些留到标定、哪些只在可靠性阶段验证。判据不清,治具一定会过度设计。
2. 把接触一致性做成可监控指标。 用标准件(金样或基准电阻)按班次点检,记录接触电阻与关键读数的分布,比事后追查失效原因成本低得多。
3. 光学与压力类芯片,通路优先于结构。 窗口材质、密封圈硬度、气路容积对读数的影响,通常大于机械精度的影响。
4. 磁性与射频类芯片,材料与屏蔽是硬约束。 这两类问题在样机阶段不易暴露,量产后会以批次性偏差的形式出现。
5. 标定工位与 FT 工位分开设计。 两者的节拍、精度要求与环境条件完全不同,合并设计的代价通常是两边都不达标。
随着 IMU 走向更低噪声、图像与 ToF 走向更高分辨率、雷达走向更高集成度,测试端的压力会持续从"测得出"转向"测得准、测得稳"。这个转变对治具的要求,比对手册上任何一项指标的要求都更严格。